Veri Ön İşleme · Kullanım rehberi
Sensör Kalibrasyonu
Sensör çıkışını açık aktarım ilişkisiyle mühendislik büyüklüklerine dönüştürün. Doğrusal, polinom veya tablo kalibrasyonunu seçip doğru çıkış birimini atayın.
Bu rehberde ele alınan konular
- Duyarlılığın tersi gerekebilir
- Geçerliliğin aralığı vardır
Ne zaman kullanılır: Kaydedici voltlarını ivmeye çevirin veya karakterize edilmiş doğrusal olmayan sensör eğrisi uygulayın. Kalibrasyon sayıları fiziksel büyüklüğe bağlar; bilinmeyen montaj hatasını düzeltmez.
01
Uygulama arayüzü
Sensör Kalibrasyonu
Gerçek uygulama penceresi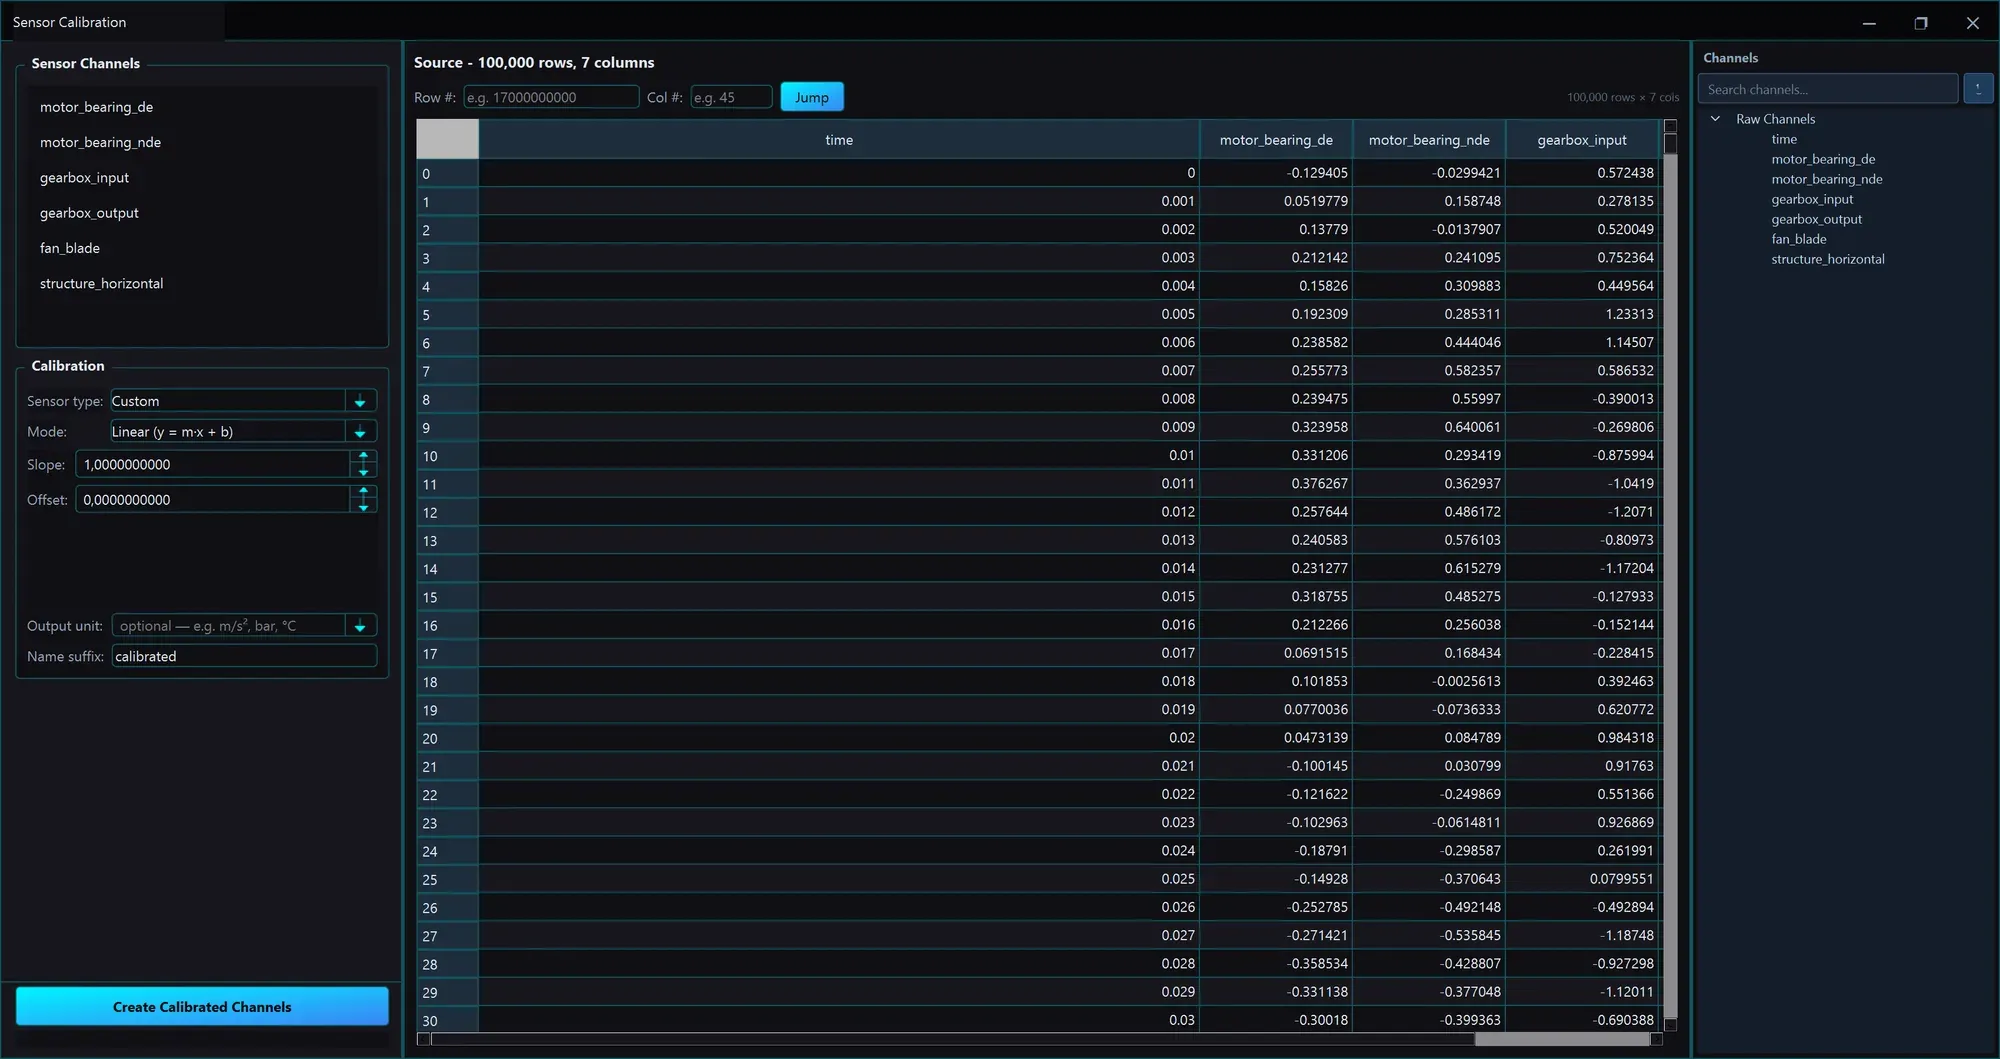
Temel kontroller
Gerekli girdiler
- Kaynak ve kalibrasyon bilgisi
Çıktılar
- Kalibre edilmiş kanallar
Seçili kontrol
Sensör ön ayarı
Ön ayar modu, birimi ve parametreleri doldurur. Alanlar düzenlenebilir; gerçek sensörle eşleştiğini doğrulayın.
Bu, widget’ın MachinePulseAI uygulamasındaki gerçek penceresidir. Amacını öğrenmek için numaralı bir işarete veya bir kontrole tıklayın.
Gerekli girdiler
Kaynak ve kalibrasyon bilgisi
Ölçülmüş kanalları sensör sertifikası, katsayılar veya giriş/çıkış noktalarıyla kullanın.
02
Temel kavramlar
Aşağıdaki kavramlar hesaplamanın veya görünümün neyi ölçtüğünü açıklar; sonuç yorumlanmadan önce bilinmelidir.
Duyarlılığın tersi gerekebilir
V/g cinsinden duyarlılık voltları g’ye bölmeyle çevirir. Aynı sayıyı g/V çarpanı olarak kullanmayın.
Geçerliliğin aralığı vardır
Uydurulan eğri kalibrasyon aralığı dışında kötü davranabilir. Kaynak uçlarını kontrol edip enterpolasyon ve ekstrapolasyonu ayırın.
Temel denklemler
Doğrusal ve polinom ilişkileri
Katsayılar kaynak birimi, çıkış birimi ve belgelenmiş giriş aralığıyla uyumlu olmalıdır.
03
Örnek hesaplama
Açıklayıcı örnek · gerçek makine ölçümü değildir
100 mV/g ivmeölçer
0,2 V / 0,1 V/g = 2 g
Ofset sıfırsa kazanç 10 g/V olur. m/s²’ye devam etmek ayrıca açık birim dönüşümü gerektirir.
Parametreyi değiştirin, ilişkiyi görün
Çalışılmış ilişkiyi keşfetmek için kontrolleri hareket ettirin. Tüm değerler sentetiktir; belirtilen varsayımlar geçerlidir.
Kalibre edilmiş ivme
Yalnızca skaler eğitim modeli. Uygulama analizini çalıştırmaz veya gerçek ölçümü doğrulamaz.
04
Uygulama prosedürü
- 01
Sensörü kontrol edin
Kalibrasyon bilgisinden duyarlılığı, sıfır ofsetini ve geçerlilik aralığını okuyun.
- 02
Yapılandırıp uygulayın
Kanalları, modu, parametreleri ve mühendislik birimini seçin.
- 03
Bilinen noktayı doğrulayın
Sıfırı ve en az bir bilinen kalibrasyon noktasını türetilmiş kanalla kontrol edin.
Çıktılar
Kalibre edilmiş kanallar
Mühendislik birimi etiketli, kaynak ilişkisi korunan türetilmiş kanallar.
Sık yapılan hatalar
Kalibrasyonu normalleştirmeyle karıştırmak
Z-skor istatistiksel uzaklık verir; mühendislik birimi için gereken sensör duyarlılığının yerini alamaz.
Birim kontrolü olmadan ön ayara güvenmek
mV ve V arasında 1.000 kat fark vardır. Apply öncesinde kaynak birimini ve katsayı boyutunu doğrulayın.
05
Kaynaklar
Bu kaynaklar temel kavramları açıklar. Uygulama kontrolleri ve kullanılabilirlik yerel MachinePulseAI uygulamasına göre anlatılır.