Sinyal Filtreleri · Kullanım rehberi
Kalman Filtresi Rehberi
Bu rehber, gürültülü ölçümlerden yavaş değişen bir değeri kestiren skaler Kalman filtresini anlatır. Süreç gürültüsü Q, ölçüm gürültüsü R ve başlangıç kovaryansı P₀’ın rolünü, bunların yumuşatma ile tepki hızı arasındaki dengeyi nasıl belirlediğini ve sonucun nasıl doğrulanacağını açıklar.
Neden ihtiyaç duyulur?
Kalman filtresi ne işe yarar?
Sıcaklık, seviye veya yavaş değişen bir yük gibi yavaş değişen bir büyüklüğün gürültülü ölçümü, gerçek değişimler kaybolmadan yumuşatılmalıdır. Kalman filtresi önceki kestirimini her yeni ölçümle birleştirir ve ikisini belirsizliklerine göre ağırlıklandırır.
Filtre için neler gerekir?
Tek bir ölçüm kanalı ile kanalın ölçüm gürültüsüne ve gerçek değerin ne kadar hızlı değişebileceğine ilişkin gerçekçi kestirimler gerekir. Q ve R, kanal biriminin karesi cinsinden varyanslardır; kanal ölçeği değişirse bu değerler de değiştirilmelidir.
Basit yumuşatmadan farkı nedir?
Sabit pencereli bir hareketli ortalamadan farklı olarak Kalman kazancı belirtilen belirsizliklere göre uyarlanır. Bu widget tek kanal için skaler bir filtre uygular; çok sensörlü bir füzyon veya navigasyon modeli değildir.
Bu rehberde ele alınan konular
- Ağırlıklandırma belirsizliğe bağlıdır
- Düzgün bir kestirim her zaman doğru değildir
Ne zaman kullanılır: Yeni gözlemlere gerekçeli tepkiyi koruyarak yavaş değişen skaler ölçümü tahmin edin. Bu filtre genel çok-sensörlü navigasyon veya fiziksel sistem modeli değildir.
01
Uygulama arayüzü
Pencere tüm sayfaları ve sonuç sekmelerini aynı anda gösteremez. Aşağıdan bir ekran görünümü, ardından numaralı bölgelerden birini seçin; her açıklama ilgili kontrolün ne yaptığını ve hangi sonucu etkilediğini anlatır.
İncelemek istediğiniz ekran görünümünü seçin
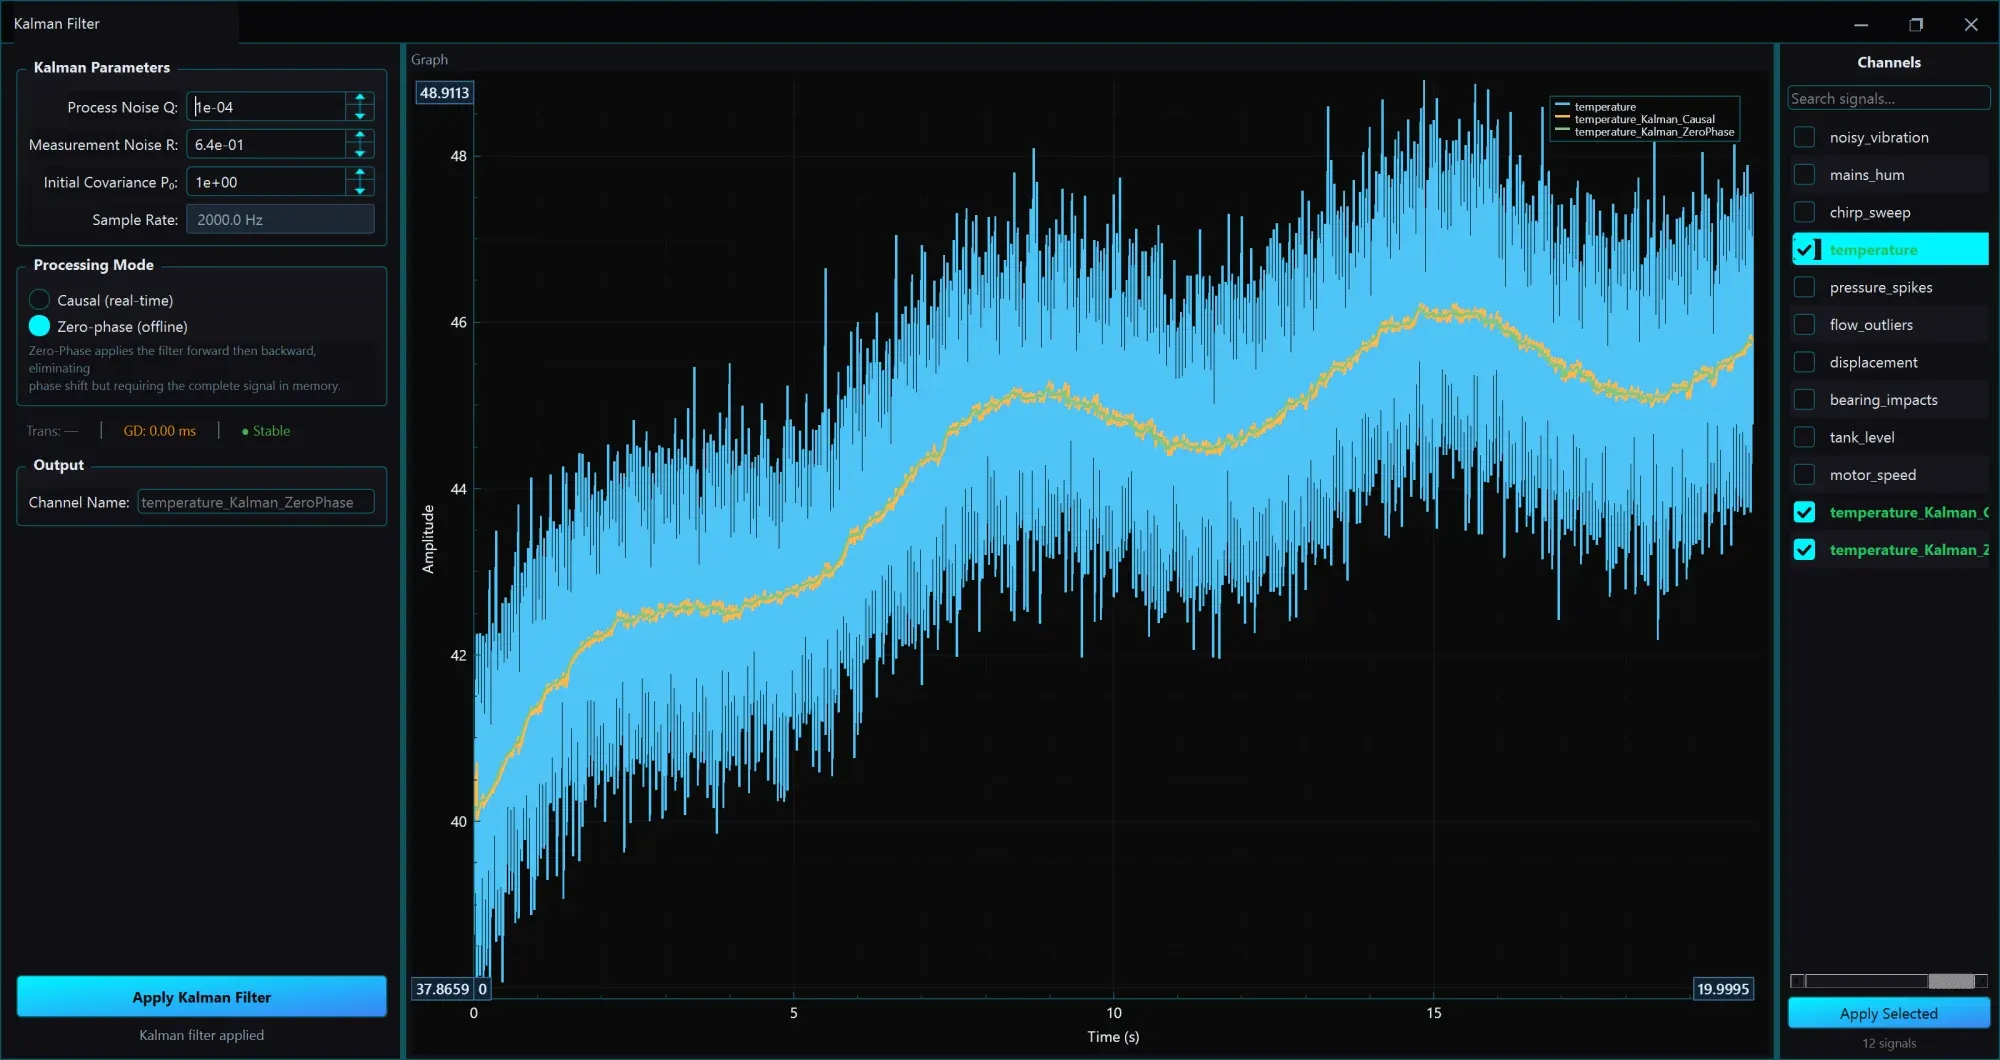
Gürültülü sıcaklık, skaler Kalman filtresiyle bir kez nedensel bir kez sıfır fazlı olarak tahmin edilir.
Bu görünümdeki bölgeler
Parametreler + Graph
Q, R ve P₀
Process noise Q gerçek değerin ne hızla değişebileceğini, measurement noise R sensörün ne kadar gürültülü olduğunu (burada 0,8 °C gürültü için 0,64 = 0,8²), P₀ başlangıç belirsizliğini söyler. Küçük Q/R oranı daha düzgün ama daha yavaş tahmin verir.
Kontrol rehberi: ayarlar ve ne zaman seçilir
Kalman Filtresi
Kontrol rehberiTemel kontroller
Gerekli girdiler
- Skaler ölçüm
Çıktılar
- Filtreli tahmin
Seçili kontrol
Süreç gürültüsü Q
Q, gerçek değerin iki örnek arasında ne kadar değişmesinin beklendiğini ifade eder. R ile birlikte yumuşatma ile tepki hızı arasındaki dengeyi belirler; tek başına değerlerden çok Q / R oranı önemlidir.
Ayarlar ve ne zaman seçilir
- Küçük Q (ör. 1e-5 ile 1e-3)
- Yavaş değişen bir değer varsayar: güçlü yumuşatma, ancak gerçek basamak değişimlerine yavaş tepki.
- Büyük Q
- Hızlı değişimlere izin verir: kestirim ölçümleri yakından izler ve daha az gürültü kaldırılır.
- Nasıl ayarlanır?
- Önce R’yi belirleyin; ardından kayıttaki bilinen bir fiziksel değişim kabul edilebilir gecikmeyle izlenene kadar Q’yu artırın.
Amacını öğrenmek için bir kontrol seçin. Bu uygulama akışının kavramsal rehberidir; uygulama ekran görüntüsü veya canlı analiz değildir.
Gerekli girdiler
Skaler ölçüm
Kanalı seçip gürültü seviyesini ve beklenen fiziksel değişim hızını inceleyin.
02
Temel kavramlar
Aşağıdaki kavramlar hesaplamanın veya görünümün neyi ölçtüğünü açıklar; sonuç yorumlanmadan önce bilinmelidir.
Ağırlıklandırma belirsizliğe bağlıdır
Güncelleme önceki belirsizliği ölçüm belirsizliğiyle tartar. Q veya R değişimi dengeyi değiştirir.
Düzgün bir kestirim her zaman doğru değildir
Aşırı güvenli yavaş model gerçek basamak değişimini gizleyebilir. Gecikmeyi ve artıkları bilinen olayla doğrulayın.
Temel denklemler
Skaler ölçüm güncellemesi
K kazanç, z gözlem, P^- öngörülen varyanstır. Q öngörü belirsizliğini etkiler.
03
Örnek hesaplama
Açıklayıcı örnek · gerçek makine ölçümü değildir
Kazancı yorumlayın
P⁻ = R → K = 0,5
Öngörü varyansı ile ölçüm varyansı eşit olduğunda K = 0,5 olur ve kestirim, gözleme olan farkın yarısı kadar güncellenir.
Parametreyi değiştirin, ilişkiyi görün
Çalışılmış ilişkiyi keşfetmek için kontrolleri hareket ettirin. Tüm değerler sentetiktir; belirtilen varsayımlar geçerlidir.
Skaler Kalman kazancı
Yalnızca skaler eğitim modeli. Uygulama analizini çalıştırmaz veya gerçek ölçümü doğrulamaz.
04
Uygulama prosedürü
- 01
Belirsizliği tahmin edin
Kararlı aralığı ve bilinen fiziksel geçişi inceleyin.
- 02
Q ve R ayarlayın
Tepkiyi, yumuşatmayı ve başlangıç davranışını karşılaştırın.
- 03
Uygulayıp doğrulayın
Türetilmiş tahmini kaynaktaki ayrı olaylarla kontrol edin.
Çıktılar
Filtreli tahmin
Karşılaştırma ve sonraki kullanım için türetilmiş skaler tahmin.
Sık yapılan hatalar
Gürültü değerlerini uygun birim olmadan girmek
Gürültü kovaryansı genlik değil varyanstır. Kanal ölçeği değiştiğinde uyumlu kovaryans ayarı gerekir.
Skaler filtrelemeyi sensör füzyonu saymak
Tek kanal tahmincisi kendiliğinden çok eksenli durum modeli veya dış sensör ölçümleri içermez.
05
Kaynaklar
Bu kaynaklar temel kavramları açıklar. Uygulama kontrolleri ve kullanılabilirlik yerel MachinePulseAI uygulamasına göre anlatılır.