Sinyal Filtreleri · Kullanım rehberi
Matematik ve Kalkülüs Rehberi
Bu rehber, Matematik ve Kalkülüs widget’ının sinyallerin integralini ve türevini nasıl aldığını anlatır; örneğin ivmeden hız ya da bir ölçümün değişim hızı elde etmek için. Birim, örnekleme hızı, DC ofset ve gürültünün sonuca etkisini ve dönüştürülmüş bir sinyal kullanılmadan önce yapılması gereken kontrolleri açıklar.
Neden ihtiyaç duyulur?
İntegral ve türev ne işe yarar?
Sensörler tek bir fiziksel büyüklük ölçer, ancak analiz çoğu zaman bununla ilişkili başka bir büyüklüğe ihtiyaç duyar. İvmeölçerler ivme ölçerken titreşim sınırları genellikle hız cinsinden verilir; değişim hızı ise bir sıcaklığın veya basıncın ne kadar hızlı arttığını gösterir. İntegral ve türev bu ilişkili büyüklükler arasında dönüşüm sağlar.
Dönüşüm için neler gerekir?
Fiziksel birimde kalibre edilmiş bir sinyal ve doğru bir zaman tabanı gerekir. Sonucun birimi, giriş biriminin saniyeyle çarpımı (integral) veya saniyeye bölümüdür (türev); bu nedenle yanlış bir örnekleme hızı sonucu doğrudan ölçekler.
Başlıca hata kaynakları
İntegral, sinyaldeki sabit ofseti biriktirerek gerçek hareketi temsil etmeyen ve giderek büyüyen bir kaymaya dönüştürür. Türev ise yüksek frekanslı gürültüyü güçlendirir. Dönüştürülmüş sinyal yorumlanmadan veya raporlanmadan önce her iki etki de kontrol edilmelidir.
Bu rehberde ele alınan konular
- İntegral sapmayı biriktirir
- Türev gürültüyü güçlendirir
Ne zaman kullanılır: İvmeden hız türetin veya değişim hızını inceleyin. Sonuç yalnızca seçilen işleme değil, taban seviyesine ve integral sabitine de bağlıdır.
01
Uygulama arayüzü
Pencere tüm sayfaları ve sonuç sekmelerini aynı anda gösteremez. Aşağıdan bir ekran görünümü, ardından numaralı bölgelerden birini seçin; her açıklama ilgili kontrolün ne yaptığını ve hangi sonucu etkilediğini anlatır.
İncelemek istediğiniz ekran görünümünü seçin
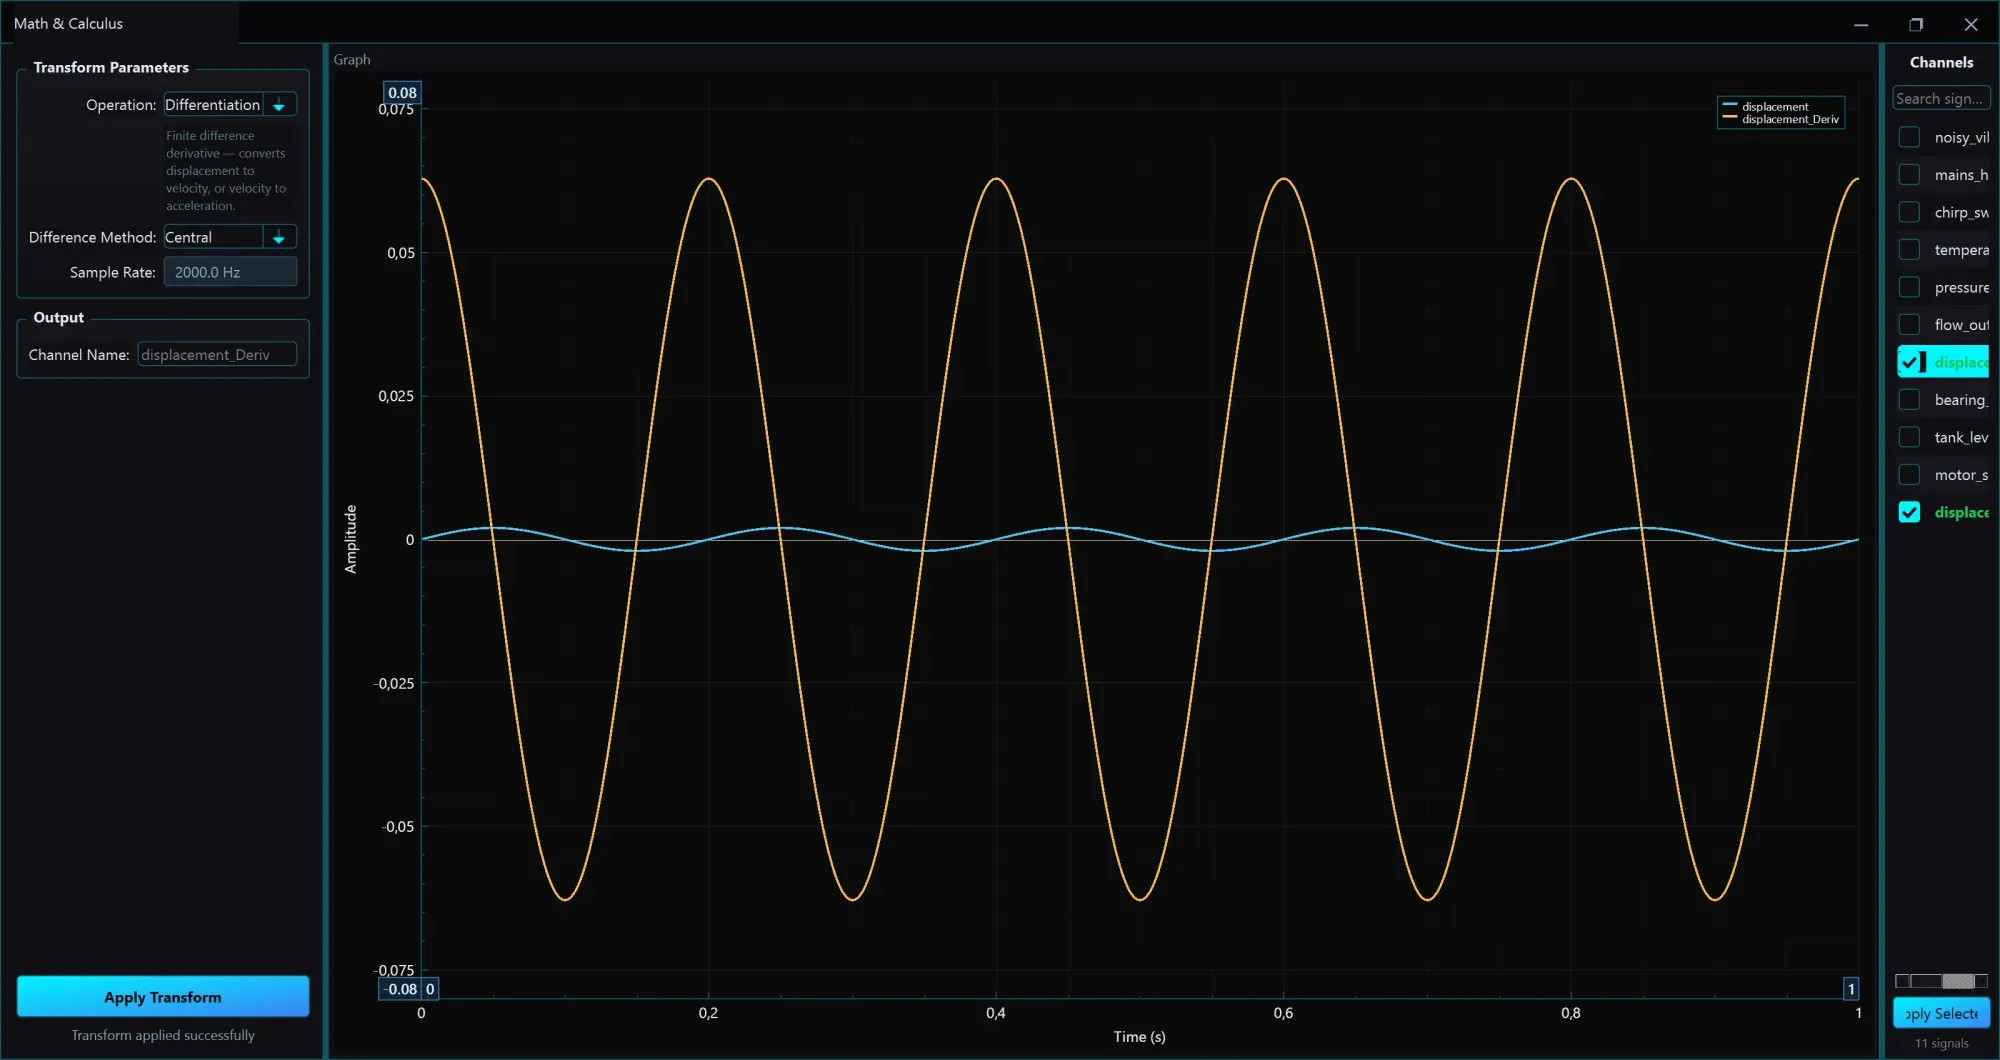
5 Hz yer değiştirme sinyalinin türevi: türetilen hız 2πf kat büyüktür ve 90° öndedir.
Bu görünümdeki bölgeler
Dönüşüm + Graph
İşlem
Integration (ivme → hız → yer değiştirme), Differentiation (yer değiştirme → hız → ivme; merkezi, ileri veya geri fark ile) veya Absolute Value. Integral öncesinde “Remove DC offset”, sabit bir sapmanın rampaya dönüşmesini önler.
Kontrol rehberi: ayarlar ve ne zaman seçilir
Matematik ve Kalkülüs
Kontrol rehberiTemel kontroller
Gerekli girdiler
- Kalibre edilmiş sinyal
Çıktılar
- Dönüştürülmüş kanal
Seçili kontrol
İşlem
İhtiyaç duyulan fiziksel büyüklüğe karşılık gelen işlemi seçin. Alanın altındaki metin seçili işlemi açıklar; sonuç yeni bir kanala yazılır.
Ayarlar ve ne zaman seçilir
- Integration (integral)
- Kümülatif yamuk integrali: ivmeyi hıza veya hızı yer değiştirmeye dönüştürür. İvmeden yer değiştirme için hız sonucunun integralini tekrar alın ve her adımdan sonra kaymayı kontrol edin.
- Differentiation (türev)
- Değişim hızını hesaplar; örneğin yer değiştirmeden hız veya bir sıcaklığın artış hızı. Yüksek frekanslı gürültüyü güçlendirdiği için önce yumuşatma veya alçak geçiren filtre uygulamayı değerlendirin.
- Sample Rate (örnekleme hızı)
- Dosya meta verisinden salt okunur olarak gösterilir. İntegral zaman adımıyla çarpar, türev ise ona böler; bu nedenle yanlış bir örnekleme hızı sonucu doğrudan ölçekler.
Amacını öğrenmek için bir kontrol seçin. Bu uygulama akışının kavramsal rehberidir; uygulama ekran görüntüsü veya canlı analiz değildir.
Gerekli girdiler
Kalibre edilmiş sinyal
Fiziksel birimi ve zaman temelini doğrulayın. Saniye başına türev için yalnızca örnek indeksi yeterli değildir.
02
Temel kavramlar
Aşağıdaki kavramlar hesaplamanın veya görünümün neyi ölçtüğünü açıklar; sonuç yorumlanmadan önce bilinmelidir.
İntegral sapmayı biriktirir
Küçük sabit ivme ofseti hız rampasına dönüşür. Çift integral yer değiştirme etkisini büyütür.
Türev gürültüyü güçlendirir
Hızlı örnek değişimleri yüksek ağırlık alır. Türev tepelerini yorumlamadan önce bant genişliği ve ölçüm gürültüsünü inceleyin.
Temel denklemler
Zaman integrali ve türev
Başlangıç değeri v_0 ve kalibre edilmiş zaman adımı fiziksel sonucu belirler.
03
Örnek hesaplama
Açıklayıcı örnek · gerçek makine ölçümü değildir
Küçük sapmanın integrali
0,01 m/s² × 100 s = 1 m/s
Yalnızca 0,01 m/s² ivme ofseti 100 saniyede 1 m/s hız kayması oluşturur. Bu rampa gerçek bir hareketi temsil etmeyebilir.
Parametreyi değiştirin, ilişkiyi görün
Çalışılmış ilişkiyi keşfetmek için kontrolleri hareket ettirin. Tüm değerler sentetiktir; belirtilen varsayımlar geçerlidir.
Ofsetten kaynaklanan hız kayması
Yalnızca skaler eğitim modeli. Uygulama analizini çalıştırmaz veya gerçek ölçümü doğrulamaz.
04
Uygulama prosedürü
- 01
Birimleri doğrulayın
Dönüşümden önce kalibrasyonu ve örnekleme hızını kontrol edin.
- 02
Tabanı kontrol edin
Ofseti inceleyip DC yaklaşımını açıkça seçin.
- 03
Uygulayıp karşılaştırın
Dönüştürülmüş birimleri, kaymayı ve olay zamanlarını kaynakla karşılaştırın.
Çıktılar
Dönüştürülmüş kanal
Sonraki grafik ve analizler için türetilmiş sinyal.
Sık yapılan hatalar
Kaymayı yer değiştirme saymak
İntegral hareketi raporlamadan önce tabanı, başlangıç koşullarını ve düşük frekans geçerliliğini doğrulayın.
Dönüştürülmüş birimleri göz ardı etmek
İntegral birimi saniyeyle çarpar, türev saniyeye böler. Sonuç etiketini doğrulayın.
05
Kaynaklar
Bu kaynaklar temel kavramları açıklar. Uygulama kontrolleri ve kullanılabilirlik yerel MachinePulseAI uygulamasına göre anlatılır.